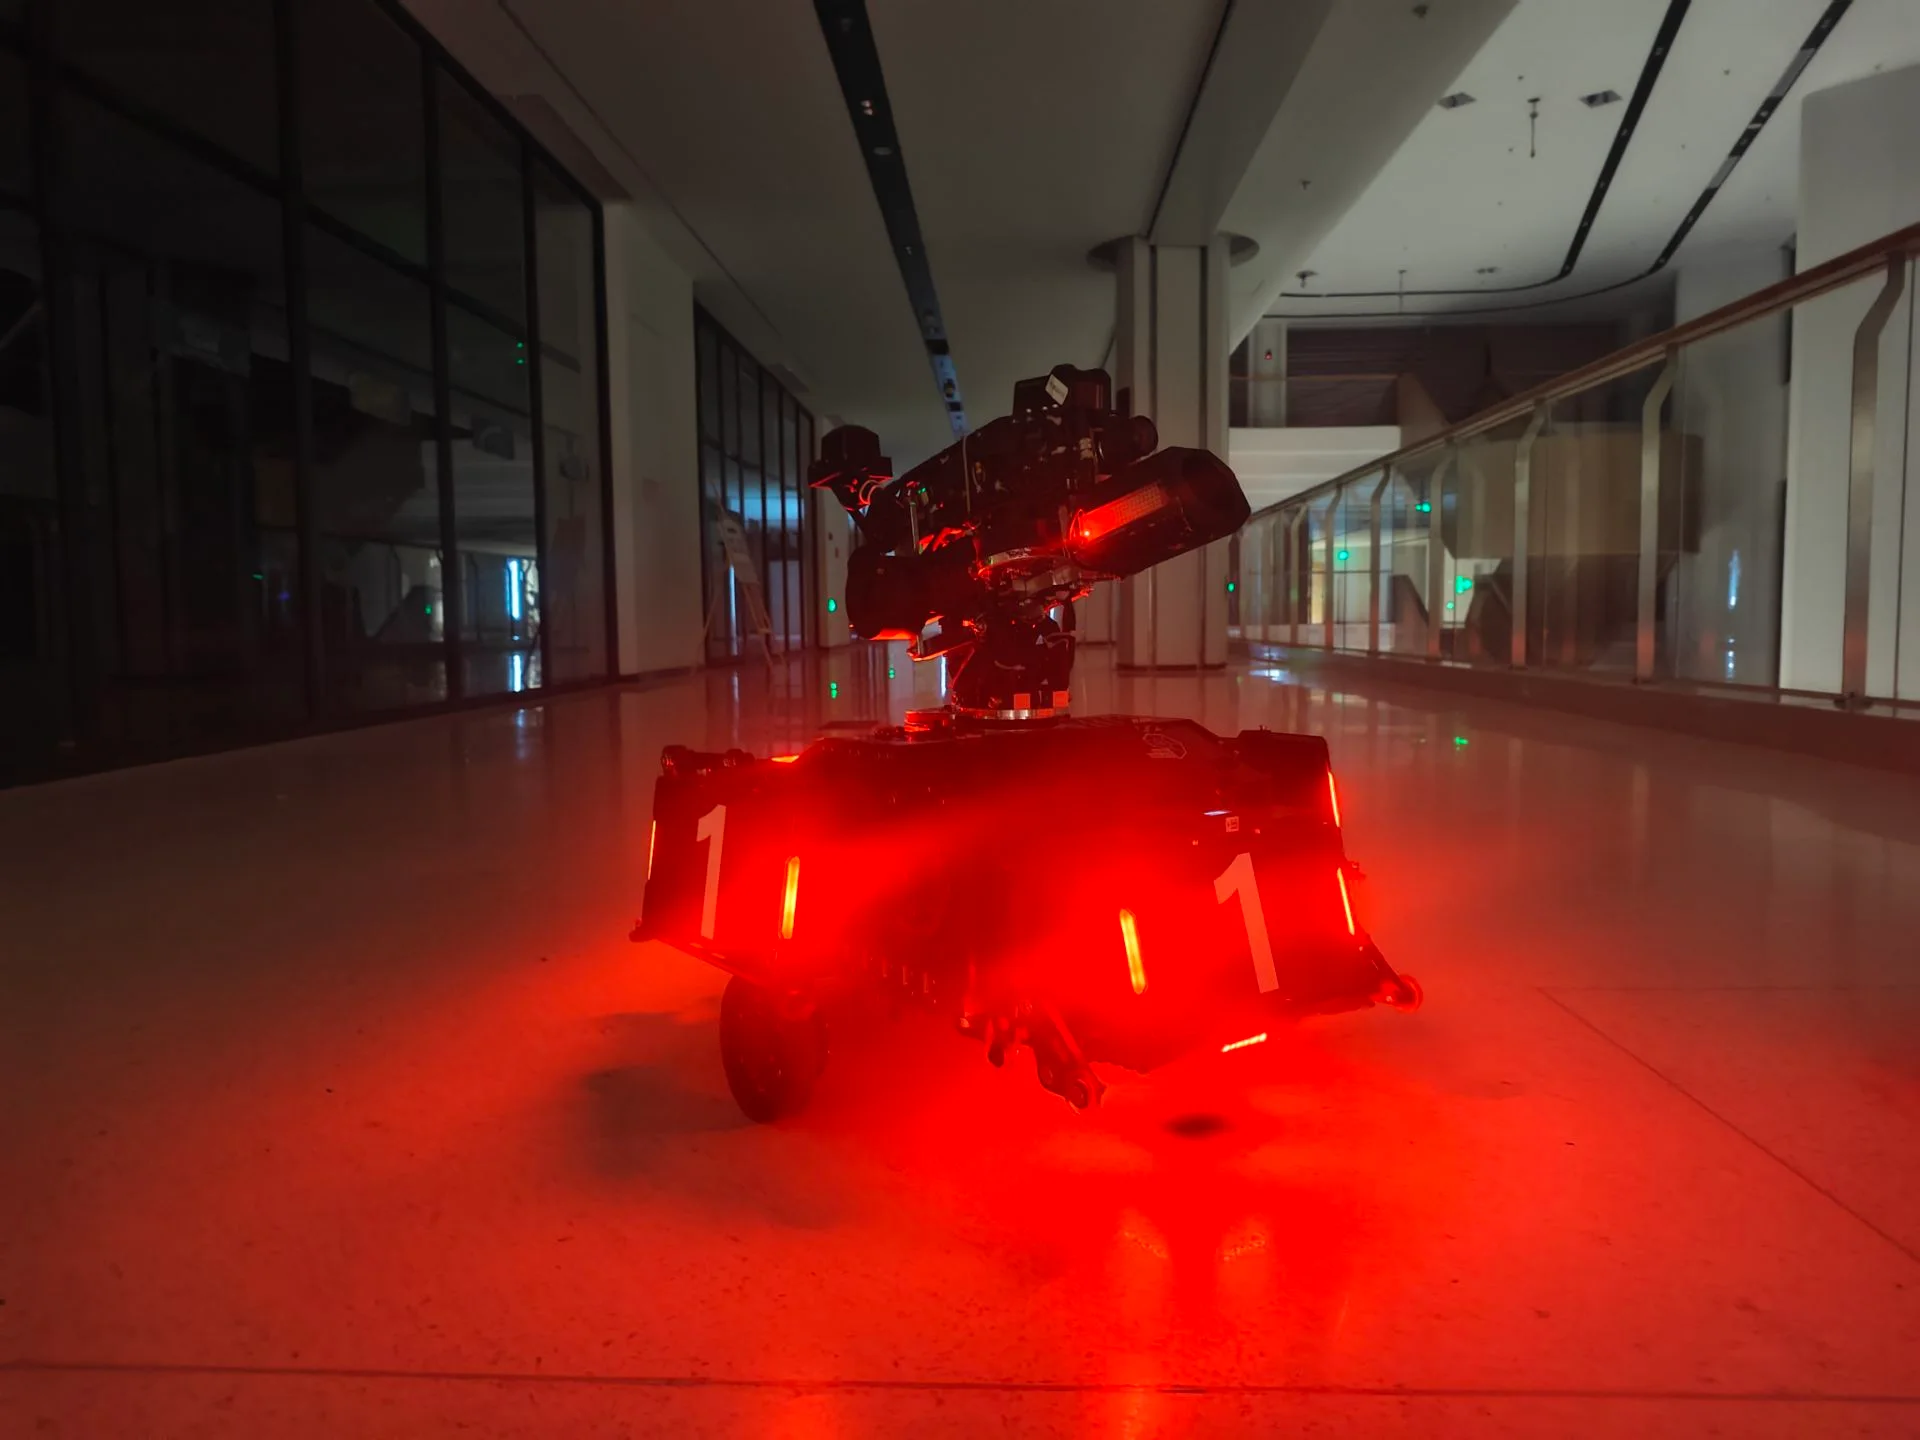
RoboMaster 自喵与视觉算法系统
面向比赛场景的视觉算法系统,用于自动瞄准敌方单位并精准打击装甲板,减轻操作手压力。简单地说,是一套认真做出来的“写挂”系统。
- 根据新规调整前哨战逻辑
- 围绕英雄机器人完成专项优化
- 自动化相机外参标定流程,并修复遗留 Bug
你好,我是
USTC 计算机系本科生 / RoboWalker 2027 赛季算法组组长
专注于 C++ 性能优化与机器人视觉自喵系统开发,热爱 Linux 与极客工具构建。

中国科学技术大学计算机科学与技术系本科在读,RoboWalker 战队 2027 赛季算法组组长。我在算法、系统与应用之间寻找问题更清晰、工具更顺手的解法。
追求高效干净的代码、极致的系统性能与简洁流畅的开发工作流。
2025–至今
中国科学技术大学 · 计算机科学与技术系
持续学习计算机科学,并探索软件工程、系统性能与视觉算法。
2025–至今
RoboWalker 战队 · RoboMaster
持续参与机器人视觉识别与自喵系统开发,并担任 2027 赛季算法组组长。
2026.08
深圳南瑞科技有限公司 · 新能源系统产品部
围绕电力巡检模型轻量化开展数据处理、模型训练与单/多教师知识蒸馏实验,并完成实验结果分析与流程整理。
面向比赛场景的视觉算法系统,用于自动瞄准敌方单位并精准打击装甲板,减轻操作手压力。简单地说,是一套认真做出来的“写挂”系统。
面向 USTC 与理工科学生的开源 AI Prompt 社区,支持提示词发现、复用、标签筛选与版本 Diff,让有效的提问方式更容易沉淀和分享。
由数据处理工具与数据处理自动生成工具组成,帮助整理实验数据,并减少重复计算流程中的手工操作。
为高中物理社团制作的内容站点,用于介绍社团基本信息,并持续记录社团活动与精彩内容。
结合 C++ 系统底层接口与 Astro 前端开发的 Windows 硬件数据采集与状态展示应用。